
Geselecteerde toepassingen
Toepassingen van humanoïde en viervoetige robots
Technische voorbeelden uit de humanoïde en viervoetige robotica in België.
- 01
Humanoïde robotica · gezondheidstechnologie
Gezondheidsscan met een humanoïde robot
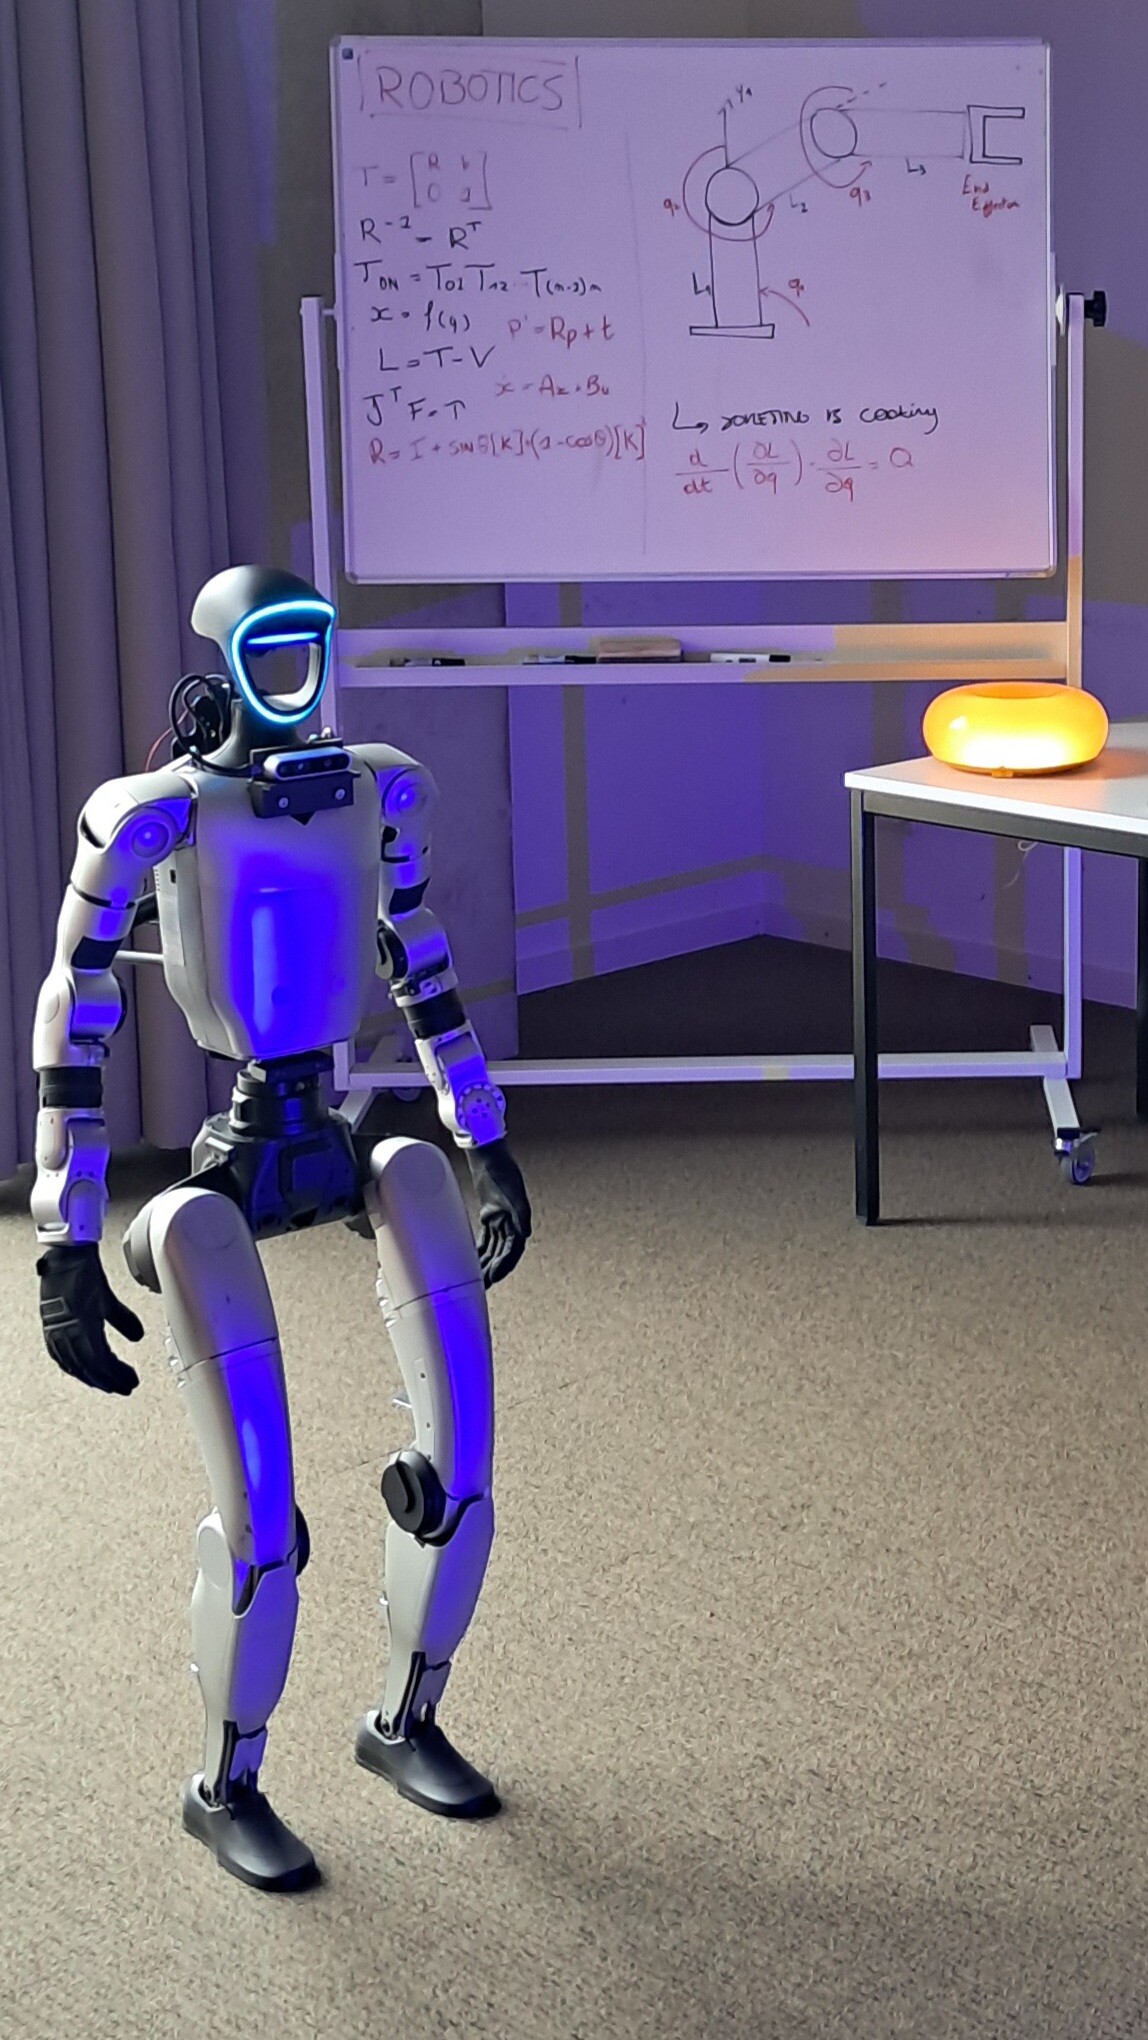
In samenwerking met een start-up onderzocht ik hoe een humanoïde platform workflows voor gezondheidsscans kon ondersteunen. Ik programmeerde de Unitree G1-humanoïde robot, met inbegrip van locomotie, gedragsbesturing met spraak en integratie van de voorwaarts gerichte camera. Dit resulteerde in een geslaagde proof of concept met een dashboard om de robot te besturen, een gezondheidsscan te starten en de resultaten mondeling aan de gebruiker mee te delen. De klant hoefde alleen het API-eindpunt aan te leveren waarmee de camerastream zijn bestaande softwarestack voor gezondheidsanalyse kon aanroepen.
Technologiestack
- Configuratie van het robotnetwerk
- ROS 2
- Locomotiebesturing
- 02
Viervoetige robotica · sensorintegratie
Integratie van maatwerksensoren op een viervoetige robot (doctoraat)
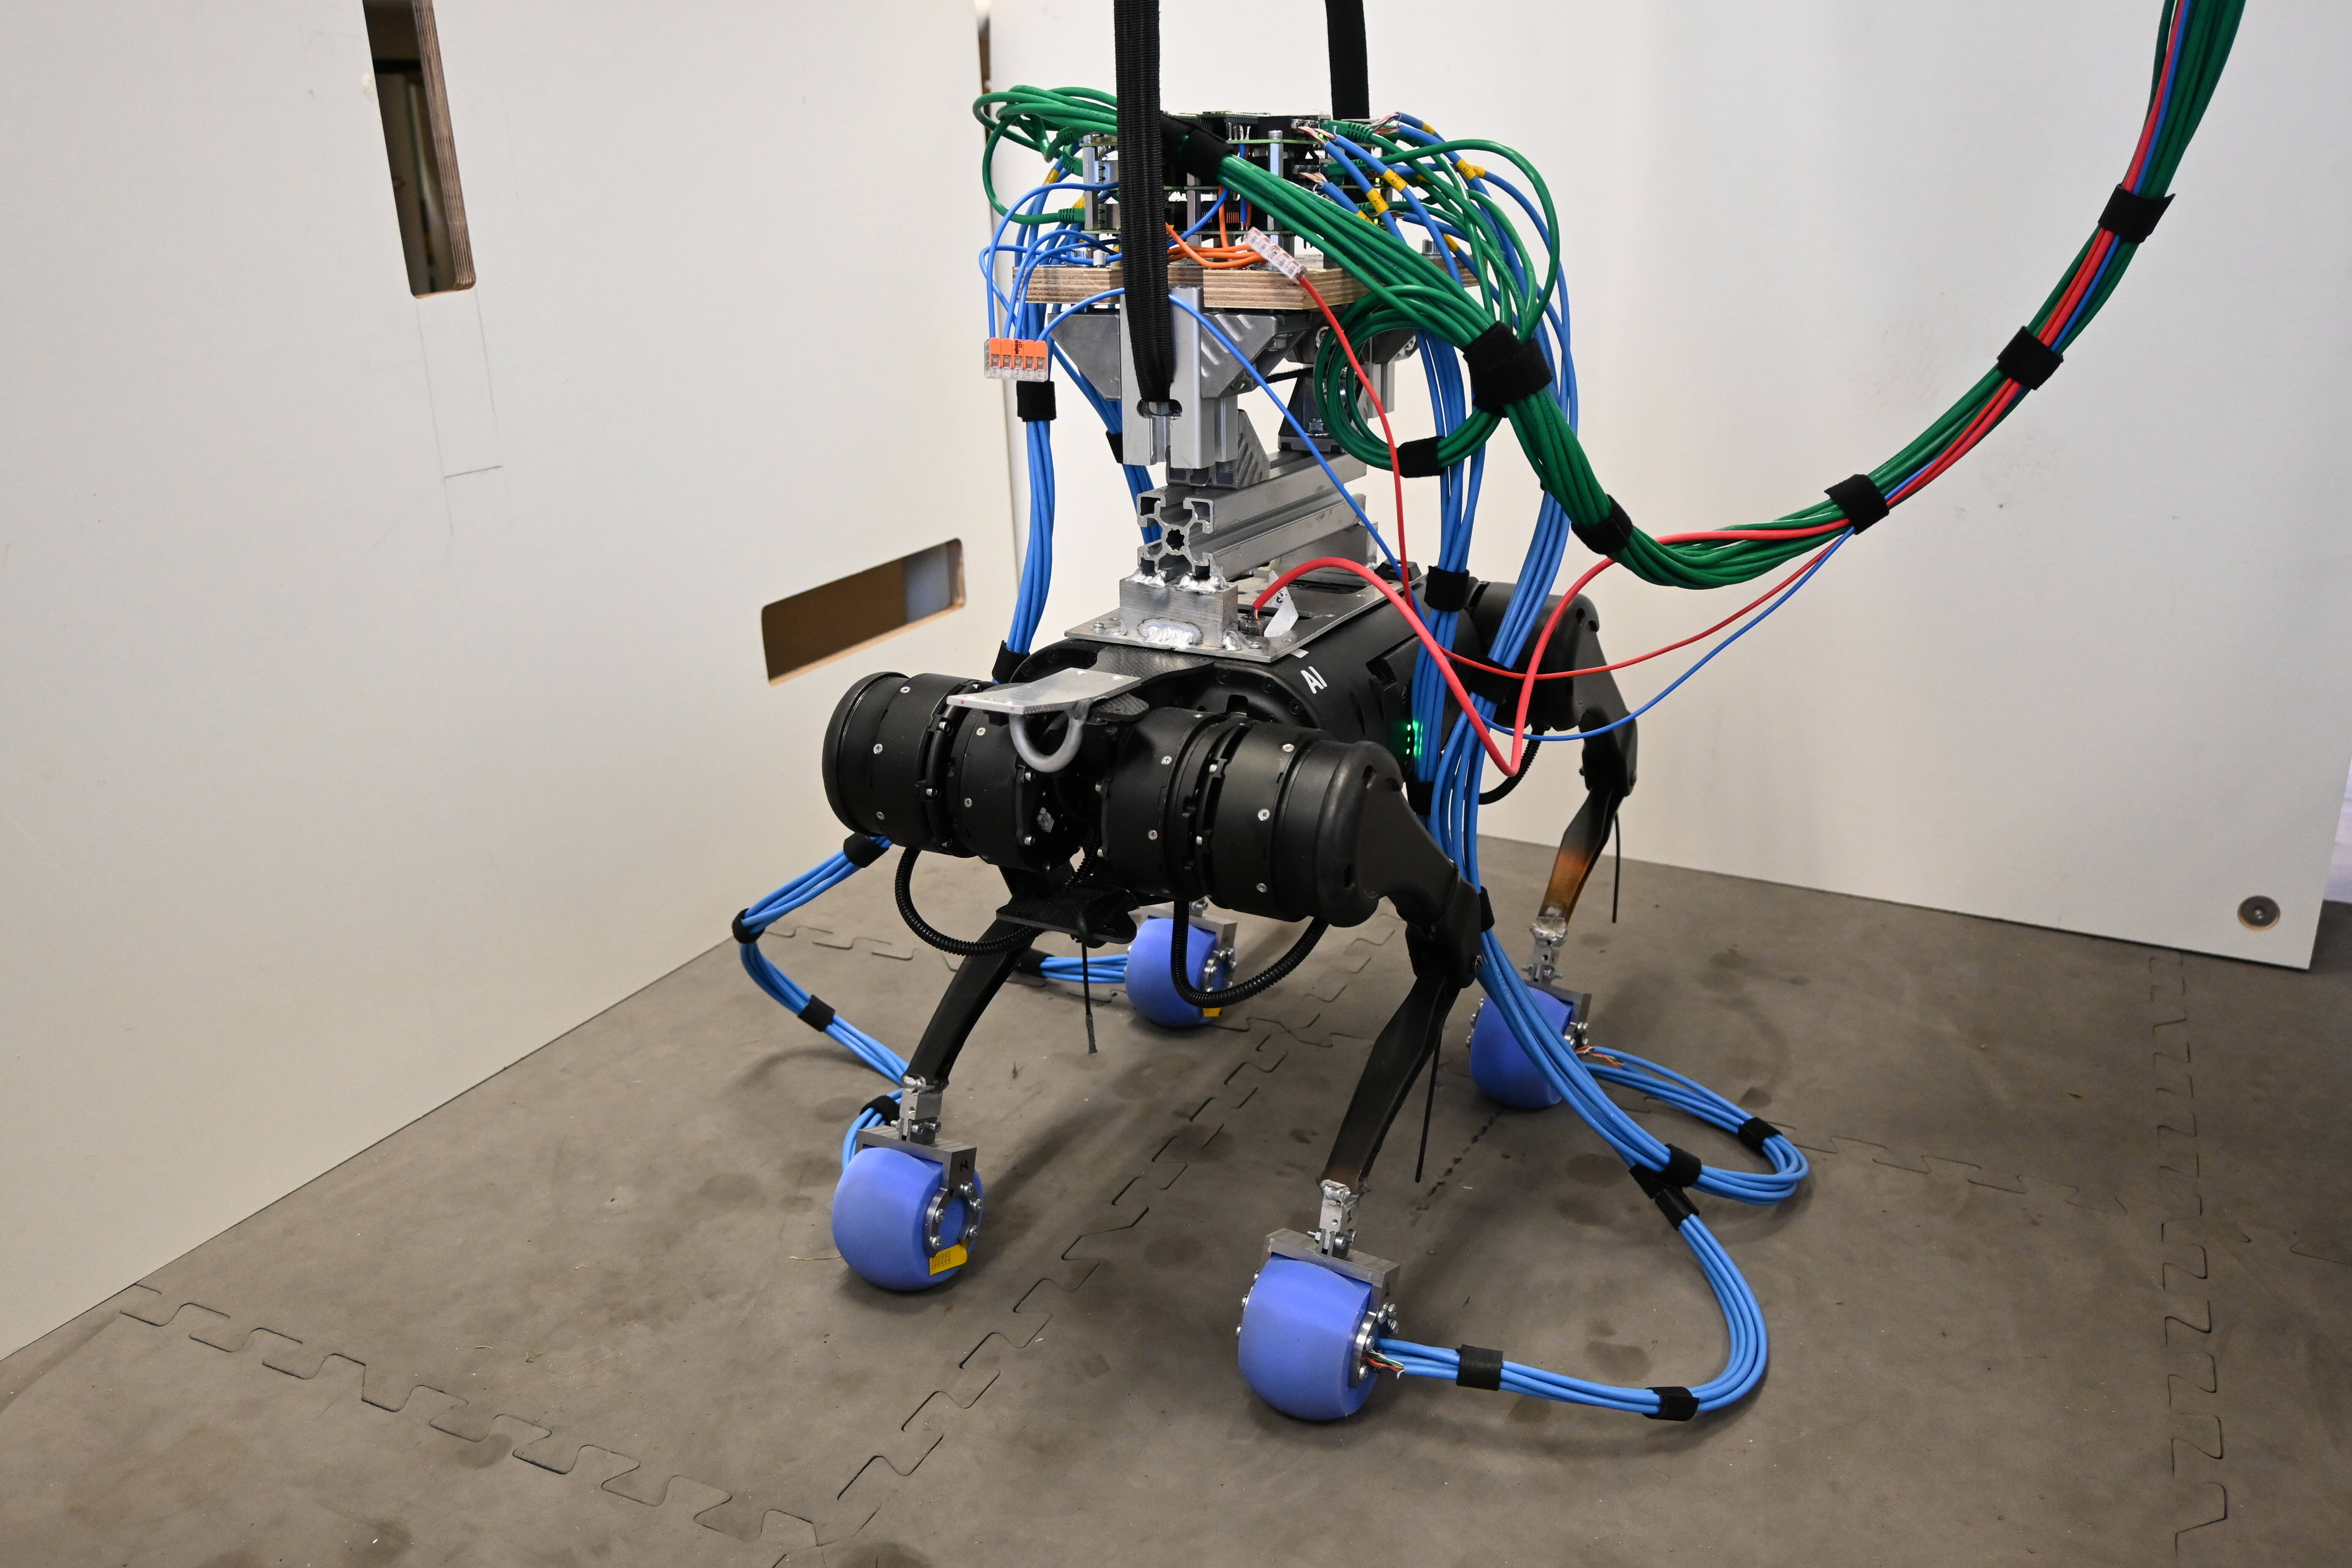
Tijdens mijn doctoraat rustte ik de Unitree Go1 uit met op maat gemaakte tactiele sensorvoeten. Tactiele waarneming blijft onderbenut in de robotica door beperkte standaardisatie en robuustheid. Ik onderzocht technieken om barometrische druksensoren in een zacht elastomeer te integreren. Dankzij deze tactiele voeten kon de viervoetige robot het terrein waarnemen en zijn locomotie verbeteren.
Technologiestack
- Tactiele sensoren
- Embedded controllers
- Configuratie van het robotnetwerk
- 03
Humanoïde robotica · autonomie
Autonome navigatie voor een humanoïde robot
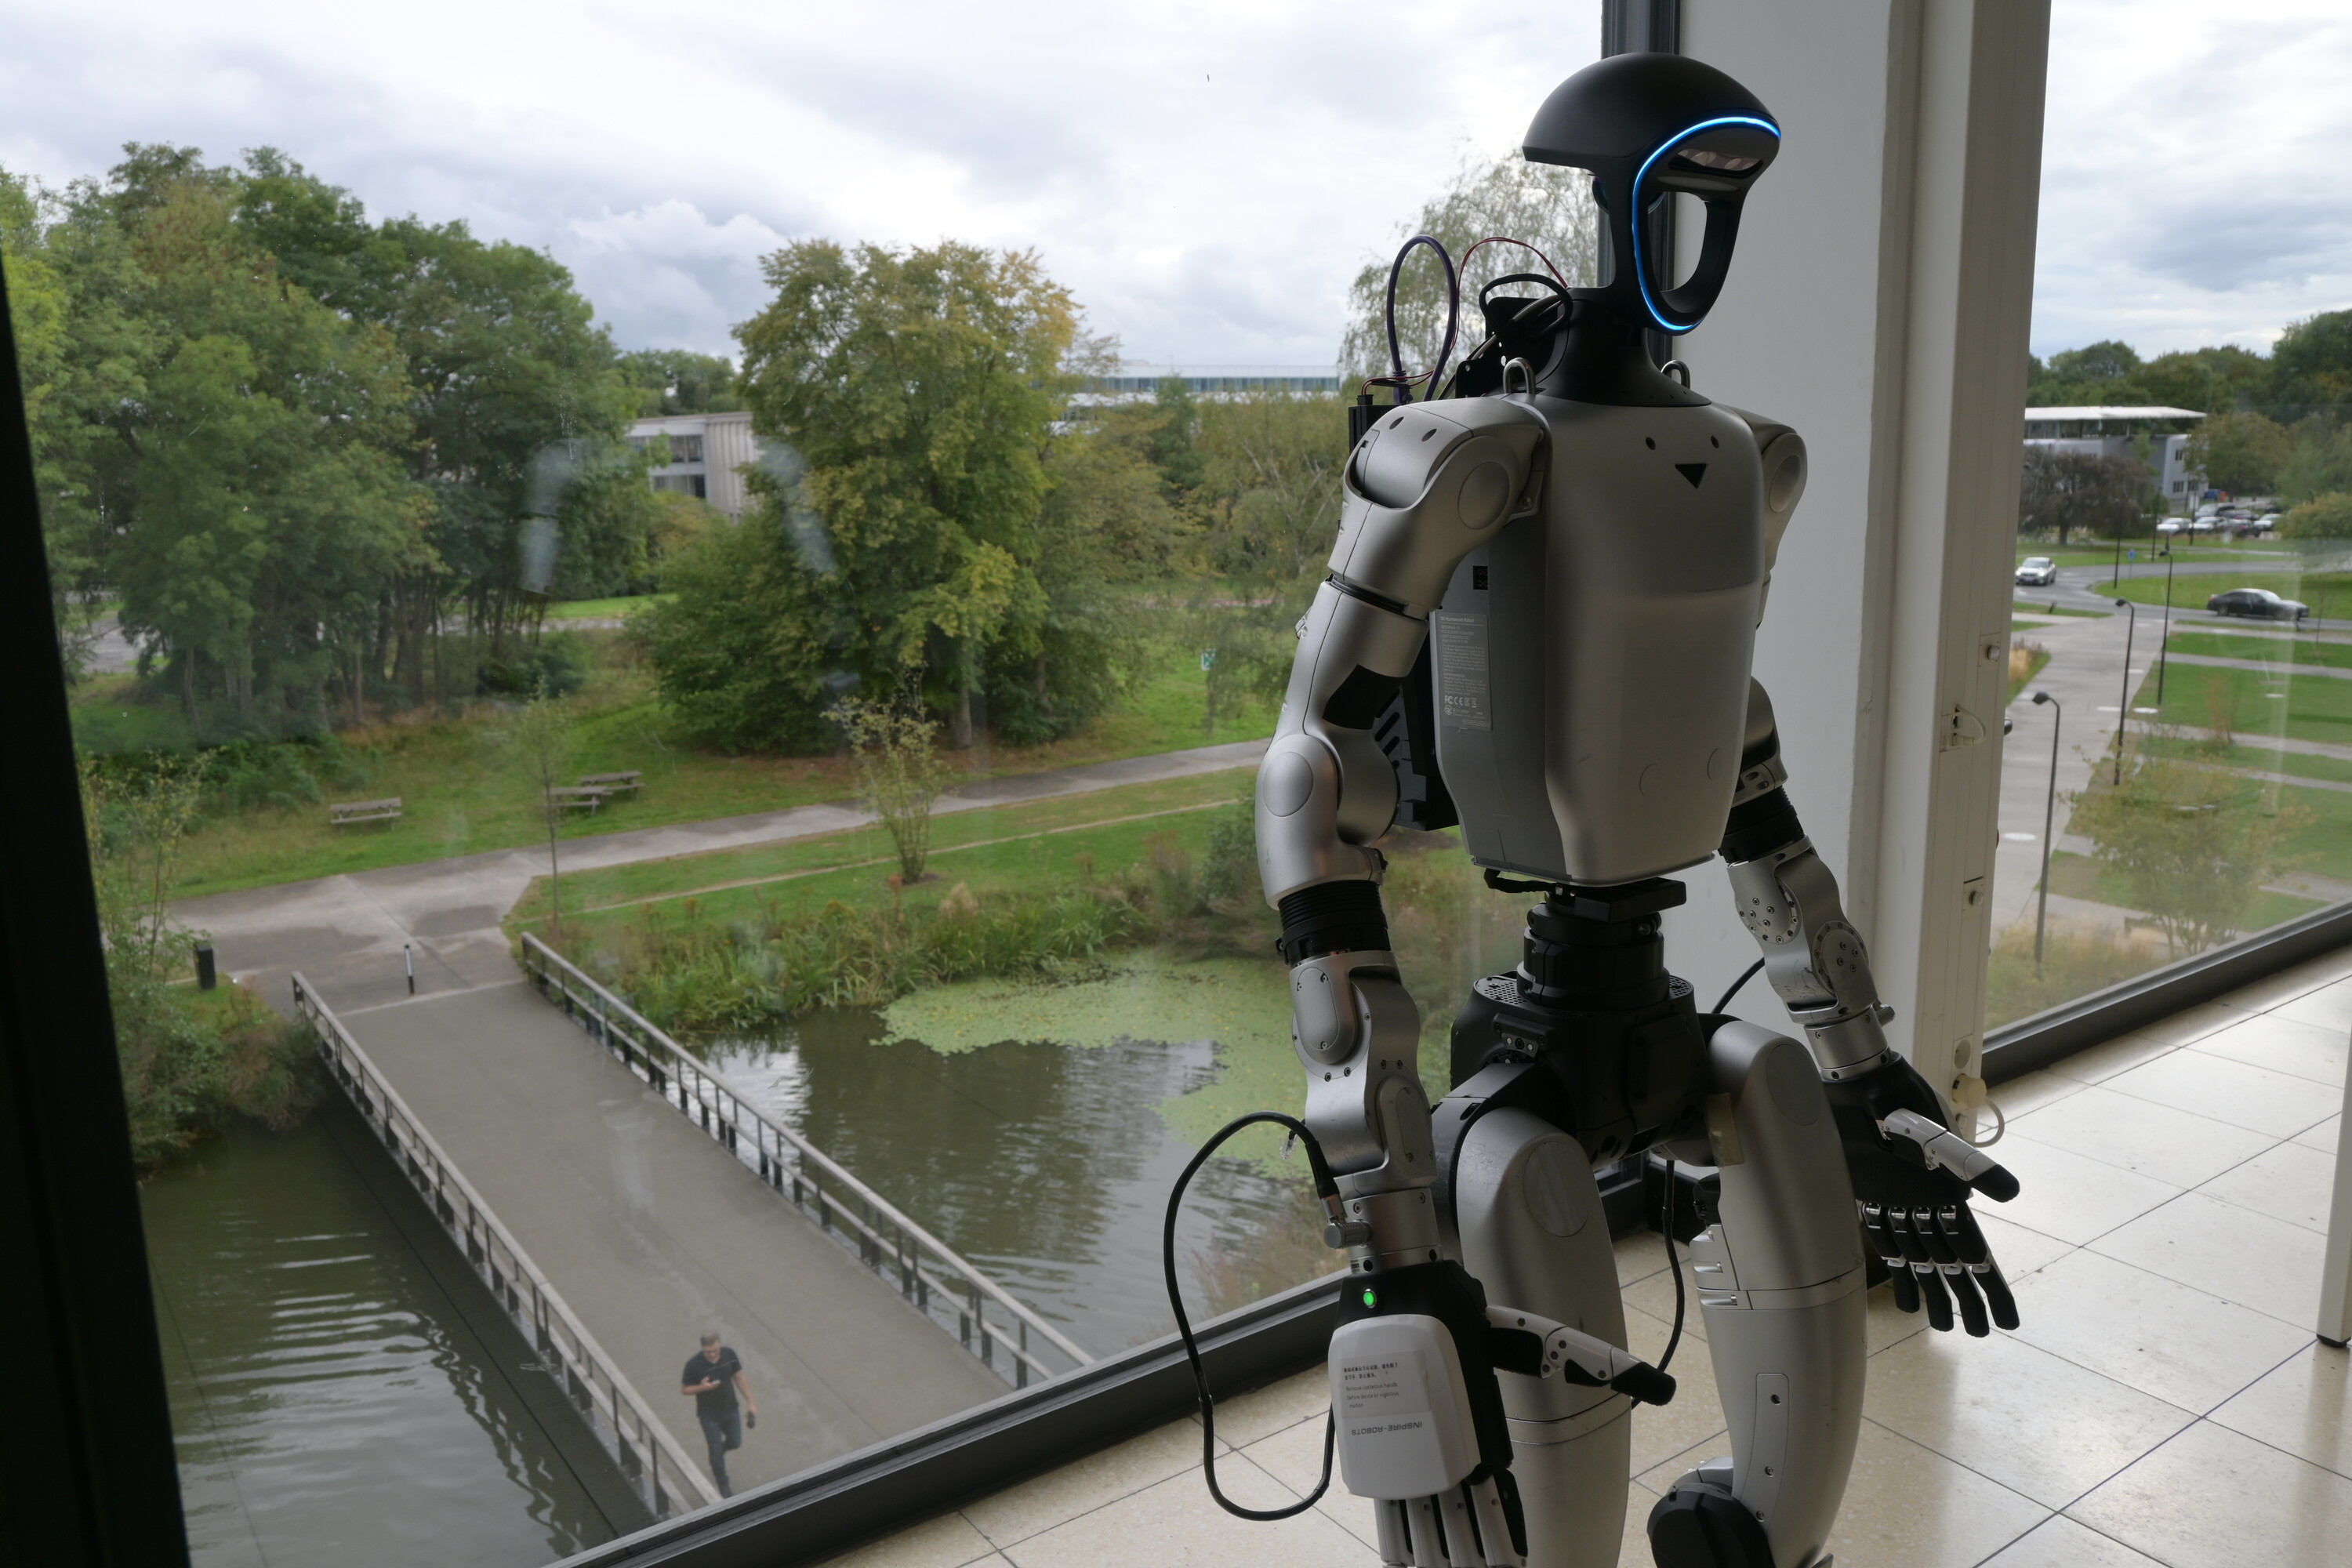
Een lopend project om de autonome navigatiefuncties te ontwikkelen die een humanoïde robot nodig heeft om zich door omgevingen met dynamische obstakels te bewegen, aangevuld met spraakopdrachten en eenvoudige manipulatie.
Technologiestack
- Humanoïde robot
- Mens-robotinteractie
- Agentische besturing


Een gelijkaardige toepassing aan het evalueren?
Bespreek de implementatie